1. Pendellassen
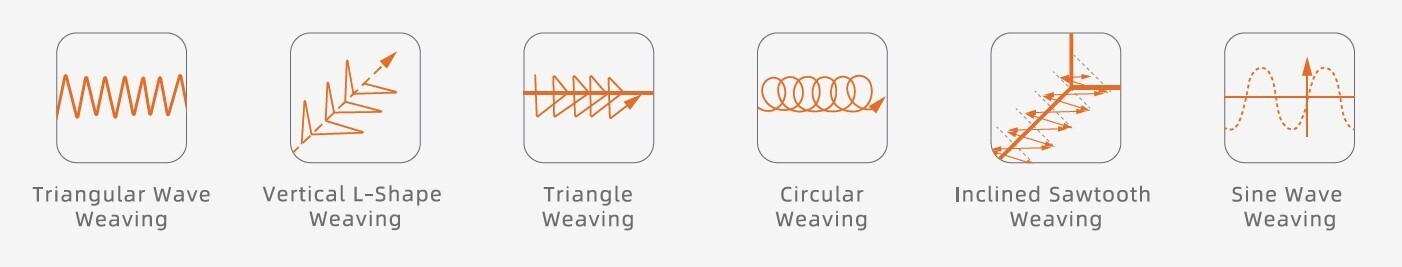
De pendelfunctie van FAIRINO robots ondersteunt verschillende pendelpatronen, waaronder een driehoekgolf, een verticale L-vorm, een driehoek, een cirkel, een schuine zaagtand en een sinusgolf.
Nauwkeurige, betrouwbare lastechnologie voor veeleisende industriële toepassingen.
Ondersteunt digitale communicatieprotocollen zoals CANopen, EtherCAT en Modbus TCP en kan verbinding maken met lasapparaten met verschillende industriële Ethernet- en veldbusinterfaces.
Biedt analoge communicatie met analoge I/O en communicatiemogelijkheden via digitale I/O, zodat de verbinding tussen lasapparaat en robot met één klik kan worden geconfigureerd.
Het door FAIRINO zelfstandig ontwikkelde lasprocespakket ondersteunt verschillende lastechnieken, waaronder booglassen, hoeklassen, lassen onder de hand, segmentlassen en lassen met twee processen.
De pendelfunctie van FAIRINO robots ondersteunt verschillende pendelpatronen, waaronder een driehoekgolf, een verticale L-vorm, een driehoek, een cirkel, een schuine zaagtand en een sinusgolf.
Boogvolging is een belangrijke technologie in lasautomatisering. Bij het lassen van rechthoekige, U-vormige, V-vormige en andere groeven wordt de positie van de lastoorts ten opzichte van het midden van de groef berekend op basis van lasstroom- en spanningsgegevens na het ontsteken van de boog. Afwijkingen van de lasnaad worden in realtime gecompenseerd om een nauwkeurige laspositie en stabiele laskwaliteit te waarborgen.

Bij naadvolging worden veranderingen in het elektrische signaal van de lasdraad bij contact met het werkstukoppervlak gedetecteerd om de werkelijke positie van het werkstuk in het coördinatenstelsel van de robot te bepalen. Nadat de tussenpunten voor positiedetectie zijn aangeleerd, zoekt de robot automatisch naar de grens van het werkstukoppervlak. Wanneer de lasdraad het oppervlak raakt, verandert het spanningssignaal en geeft het lasapparaat dit door aan de robot. Na ontvangst van het signaal legt de robot de positie van de oppervlaktegrens vast.
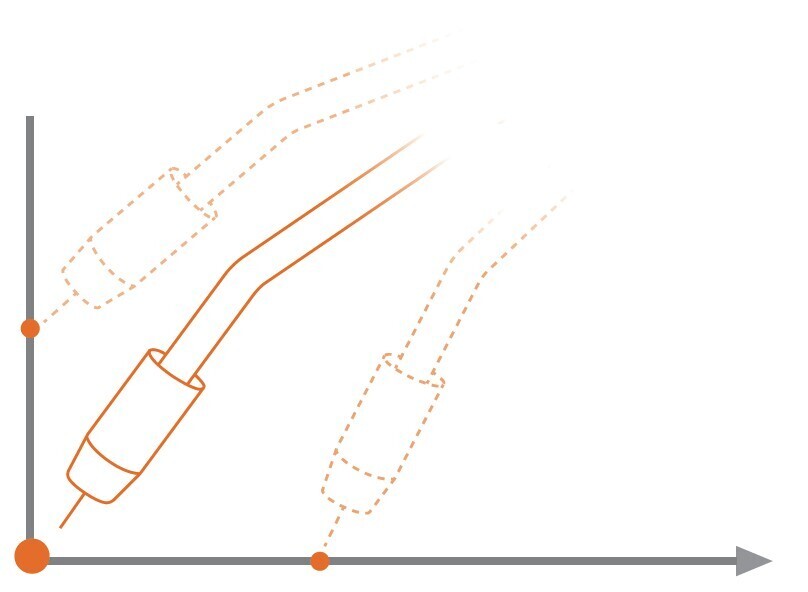
De functie voor hervatting na een lasonderbreking wordt gebruikt wanneer de operator het lasproces bewust onderbreekt of wanneer onverwachte situaties optreden, zoals een botsing of het wegvallen van de boog. De robot kan de boog opnieuw ontsteken vanaf de oorspronkelijke onderbrekingspositie en de volgende lastaken voortzetten. Bij het opnieuw ontsteken trekt de robot automatisch een ingestelde afstand terug langs de lasrichting om een overlap te maken met de las vóór de onderbreking en zo de laskwaliteit te waarborgen.
Hervatting na onderbreking en botsing:

Het FAIRINO AIR Lab gebruikt geavanceerde visie- en bewegingsalgoritmen om de mogelijkheden van collaboratieve robots voor autonoom leren en beslissen te versterken en de interactie tussen mens en machine te verbeteren.
Het FAIRINO AIR Lab ondersteunt verschillende programmeertalen, waaronder C, C#, Python, Ros, Tcp/IP, en biedt daarmee een ruime keuze voor ontwikkelaars met uiteenlopende technische achtergronden. Gebruikers kunnen aanvullende toepassingen ontwikkelen om de toepassingsfuncties van de robot naar behoefte uit te breiden.
Uitgerust met krachtige automatische naadherkenning, waarbij puntenwolkalgoritmen worden gebruikt om naden automatisch te herkennen, met of zonder modellen.
Geen aanleren of programmeren nodig. De oplossing kan lasproblemen vooraf voorspellen, maakt handmatig modelleren overbodig en verbetert de efficiëntie van de lasvoorbereiding.
Geschikt voor productiesituaties met veel varianten en kleine series, om aan uiteenlopende productiebehoeften te voldoen.
Toegankelijk robotlassen voor een flexibele, efficiënte en nauwkeurige productie.
 | Andreas Hubrich |
Bedrijfsadres
WSRobotics GmbH
Zeller Straße 22
97276 Margetshöchheim
Google Maps
Wij hechten waarde aan uw privacy
Wij gebruiken cookies om deze website goed te laten werken. meer informatie.
CookieCrumbz 2.10